Plateforme UR3e

Technologies : Python · ROS 2 · Node-RED · TCP · Docker · colcon · rosdep
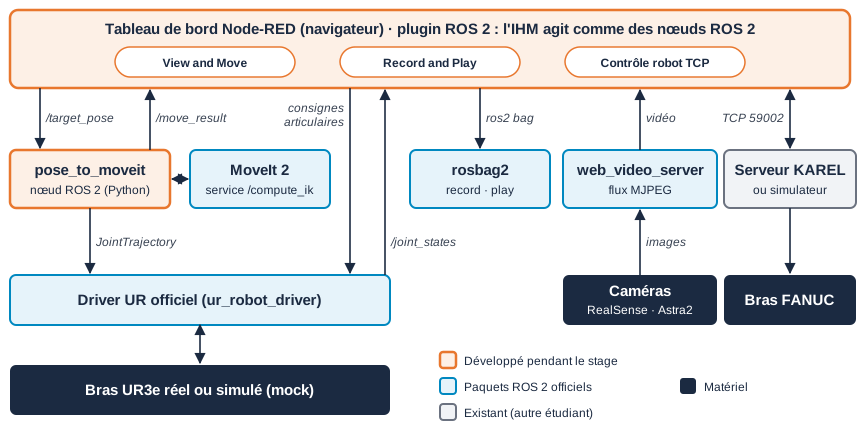
Stage au laboratoire IBISC. Les briques existantes autour du bras (commande en effort, en position et en vitesse, caméras) étaient séparées : je les ai réunies dans un seul workspace ROS 2.
L’interface Node-RED, à usage pédagogique, permet de :
- piloter le bras en commande articulaire, cartésienne ou en effort ;
- voir l’état du robot et les caméras ;
- enregistrer et rejouer les données.